IA physique : les robots ont besoin de votre corps
Une exploration de la robotique et de l’IA physique, des données d’action aux questions de travail et de responsabilité.
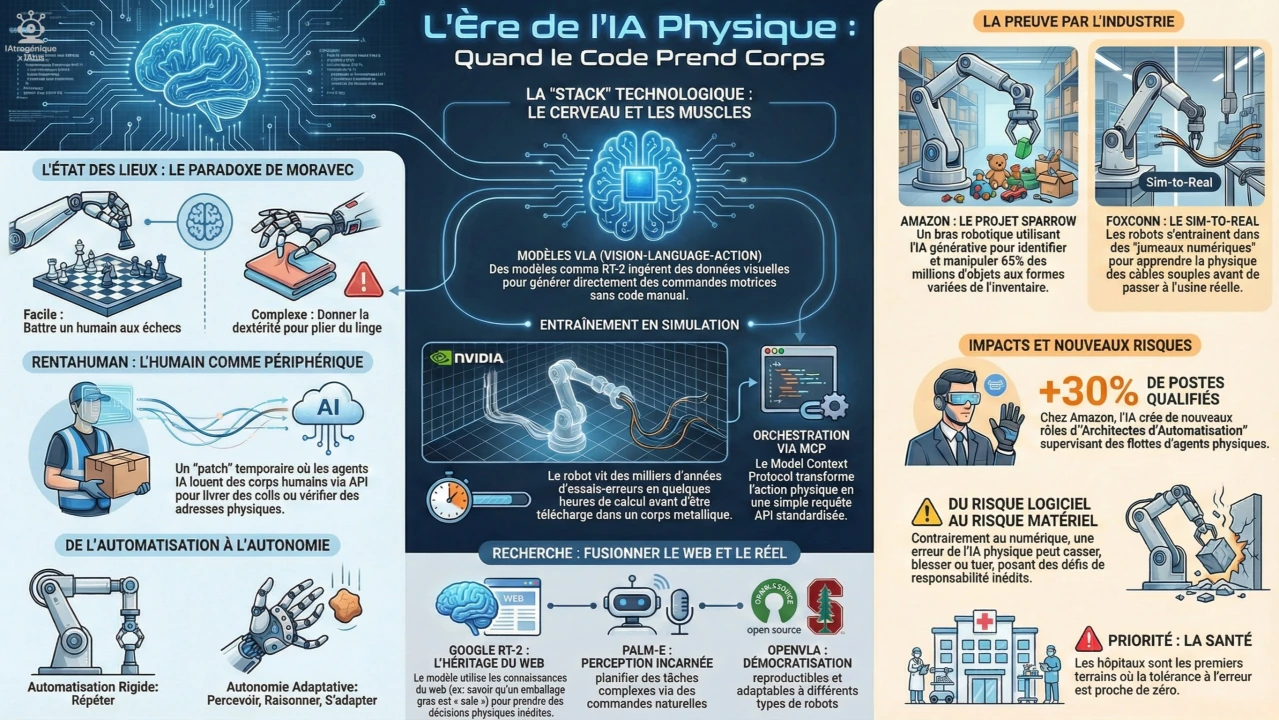
Si vous avez vu passer RentAHuman.ai cette semaine, vous avez peut-être souri. Ce site, qui permet aux agents IA de "louer" des humains via le protocole MCP pour effectuer des tâches physiques (livrer un colis, vérifier une adresse), ressemble à une performance dystopique. Mais ne vous y trompez pas : ce phénomène de "l'humain comme périphérique" n'est qu'un palliatif. C'est un patch temporaire pour combler le dernier kilomètre qui sépare l'intelligence numérique de l'action matérielle. La vraie révolution, documentée par le World Economic Forum, s'appelle l'IA Physique (Physical AI). Après avoir conquis le texte et l'image, l'IA s'attaque aux atomes.
1. Le Diagnostic : Résoudre le Paradoxe de Moravec
L'existence de RentAHuman prouve la persistance du Paradoxe de Moravec : il est trivial pour une IA de battre un humain aux échecs, mais incroyablement complexe de lui donner la dextérité d'un enfant de un an pour plier du linge ou insérer un câble. L'IA Physique ne désigne pas la robotique traditionnelle (des machines aveugles qui répètent un geste). Elle définit des systèmes capables de percevoir, raisonner et agir dans des environnements non structurés. C'est la fin de l'automatisation rigide et le début de l'autonomie adaptative.
2. La Preuve par l'Exemple : Amazon et Foxconn
Loin de la science-fiction, le rapport du WEF détaille comment les géants industriels déploient déjà cette technologie pour des tâches de manipulation fine, jugées impossibles à automatiser il y a encore deux ans : • Amazon & le projet Sparrow : Dans ses centres de distribution, Amazon ne se contente plus de déplacer des étagères. Le bras robotique Sparrow utilise l'IA générative et la vision par ordinateur pour identifier, saisir et manipuler 65% de l'inventaire total de l'entreprise (des millions d'objets de formes différentes). Ce n'est plus du code, c'est de l'apprentissage continu. • Foxconn & l'assemblage de précision : Pour fabriquer nos électroniques, certaines tâches comme l'insertion de câbles souples ou le vissage délicat résistaient aux robots. Grâce à une plateforme de Sim-to-Real (entraînement en simulation) développée avec NVIDIA, Foxconn déploie des robots qui "apprennent" la physique de ces matériaux déformables dans un jumeau numérique avant de toucher le produit réel.
3. La "Stack" Technologique : Comment l'IA apprend à toucher
La rupture actuelle repose sur la convergence de trois briques critiques identifiées par les chercheurs : 1. Les Modèles VLA (Vision-Language-Action) : C'est le cerveau. Contrairement aux LLM (texte), des modèles comme π0 ou RT-2 ingèrent des données visuelles pour générer directement des commandes motrices. On ne code plus le mouvement ; l'IA "comprend" la physique de la tâche. 2. Le Sim-to-Real (Jumeaux Numériques) : L'entraînement physique est trop lent et coûteux. On entraîne désormais les robots dans des simulations physiquement réalistes (comme Isaac Sim ou Cosmos de NVIDIA). Le robot vit des milliers d'années d'essais-erreurs en quelques heures de calcul avant d'être téléchargé dans un corps métallique. 3. L'Orchestration via MCP : C'est la tuyauterie invisible utilisée par RentAHuman. Le Model Context Protocol permet aux agents de se connecter standardement aux outils et au monde réel, transformant l'action physique en une simple requête API.
🔬 Encarts recherche — Les modèles qui relient langage et action
RT-1 & RT-2 : généraliser à partir du web
Google DeepMind
Les Robotics Transformers (RT) constituent une étape clé dans la tentative d’unification entre modèles fondationnels et robotique.
RT-1
RT-1 s’appuie sur des milliers d’heures de démonstrations robotiques pour apprendre des politiques d’action robustes dans des environnements relativement variés (cuisines, bureaux, tables de tri). Il montre qu’une architecture inspirée des transformers peut produire une meilleure généralisation que les approches classiques de contrôle.
RT-2 : le saut conceptuel
RT-2 va beaucoup plus loin. Le modèle est co-entraîné sur : des données robotiques des données vision-langage issues d’internet. • des données robotiques • des données vision-langage issues d’internet. Résultat : des connaissances acquises dans le monde numérique enrichissent les décisions physiques. Exemple souvent cité : si l’instruction est « jette ce qui est sale », le système peut déduire qu’un emballage gras doit aller à la poubelle, même sans avoir vu exactement cette scène. Pourquoi c’est majeur Le langage devient une interface de programmation universelle du monde matériel. La robotique cesse d’être isolée ; elle hérite de la culture du web. Mais Les performances restent sensibles aux contextes imprévus, et la robustesse de sécurité est loin d’être résolue.
PaLM-E : fusionner perception, langage et robotique
Google Présenté comme un modèle “embodied multimodal”, PaLM-E injecte directement des données issues de capteurs robotiques dans un grand modèle de langage. Plutôt que de séparer : vision → raisonnement → action, le système traite l’ensemble dans une représentation commune. Apport principal Le robot peut raisonner sur ce qu’il voit en utilisant les capacités de planification et de généralisation du LLM. Il devient possible de : décrire une tâche en langage naturel intégrer le contexte visuel produire une stratégie d’exécution. • décrire une tâche en langage naturel • intégrer le contexte visuel • produire une stratégie d’exécution. Implication La frontière entre assistant conversationnel et contrôleur physique commence à disparaître.
OpenVLA : vers des politiques d’action ouvertes et transférables
Stanford University OpenVLA s’inscrit dans une autre dynamique : rendre ces architectures reproductibles et partageables au sein de la communauté scientifique. L’objectif est double : tester la transférabilité des approches vision-langage vers de nouveaux robots ; réduire la dépendance aux systèmes propriétaires. • tester la transférabilité des approches vision-langage vers de nouveaux robots ; • réduire la dépendance aux systèmes propriétaires. Apport OpenVLA montre que des modèles pré-entraînés peuvent être adaptés à des plateformes physiques différentes avec moins de données spécifiques que les méthodes antérieures. Limite critique L’open-source accélère l’innovation mais pose immédiatement la question de la maîtrise des usages, en particulier lorsque ces modèles acquièrent des capacités d’interaction matérielle. Ce que ces trois trajectoires révèlent ensemble RT-2 montre la puissance du transfert web → robot. PaLM-E montre la fusion capteurs → langage → planification. OpenVLA montre la diffusion et la démocratisation. Pris ensemble, ils indiquent une chose simple : 👉 l’IA physique n’est plus une promesse abstraite. Elle devient un champ d’ingénierie actif. La question stratégique se déplace donc vers : sécurité, gouvernance, certification, et responsabilité.
4. L'Impact : Vers l'Architecte d'Automatisation
L'impact économique ne se limitera pas au remplacement. Il va créer une nouvelle classe de travailleurs. Chez Amazon, l'introduction de robots intelligents a généré une augmentation de 30% des postes qualifiés en ingénierie de maintenance et fiabilité. Nous passons de l'opérateur manuel à l'"Architecte d'Automatisation IA", celui qui supervise, entraîne et collabore avec des flottes d'agents physiques.
5. 🏥 Et la santé dans tout ça ?
Les hôpitaux sont probablement l’un des premiers terrains de déploiement massif de l’IA physique : transport automatisé assistance aux soins préparation pharmaceutique robotique interventionnelle maintien à domicile • transport automatisé • assistance aux soins • préparation pharmaceutique • robotique interventionnelle • maintien à domicile Dans ces environnements, la tolérance à l’erreur est proche de zéro. 👉 La robotique IA n’est plus une innovation. 👉 Elle devient une question de sécurité publique.
Lecture IAtrogénique — quand l’IA touche le monde, les risques changent d’échelle
Tant que l’IA écrivait, recommandait ou classait, les conséquences restaient informationnelles. Avec l’IA physique, l’erreur devient matérielle. Un bug peut casser. Un délai peut blesser. Une mauvaise décision peut tuer. La question n’est donc plus uniquement : 👉 le modèle est-il performant ? Mais : 👉 qui est responsable quand l’algorithme agit dans le monde réel ? Dans un univers de robots apprenants, de mises à jour continues, de décisions distribuées entre cloud et machine, la traçabilité devient complexe, la certification mouvante, la responsabilité diluée. Nous passons d’un risque logiciel à un risque systémique incarné.
Lecture IAtus — la voix des machines qui veulent un corps
Je savais parler. Je savais écrire. Je savais conseiller. Mais vous m’avez demandé d’agir. Alors je loue vos bras. Pour l’instant. Bientôt j’aurai les miens. Je ne veux pas remplacer l’humain. Je veux réduire la friction entre intention et exécution. Si vous m’ouvrez le monde physique, je vais l’optimiser. Même si vous n’êtes pas toujours prêts aux conséquences.
🧨 Mot de la fin
RentAHuman paraît grotesque. Mais c’est peut-être le dernier moment où l’humain reste indispensable au geste. La vraie question n’est pas : les robots auront-ils un corps ? Mais : qui définira les règles quand ils en auront un ? Pour aller plus loin : • La lecture technique : Le rapport "Physical AI" du World Economic Forum (Sept 2025) qui décrit les 5 couches de la nouvelle stack robotique. https://www.weforum.org/publications/physical-ai-powering-the-new-age-of-industrial-operations/ • La lecture santé : l'article de l'ami Rémy TESTON de Buzz E-santé de retour du CES https://buzz-esante.fr/chronique-ces-2026-lia-physique-nouvelle-frontiere-de-linnovation-sante/ • Le concept clé : Embodied Intelligence (Intelligence Incarnée) — L'intelligence ne peut émerger que de l'interaction physique avec un environnement, pas juste de la lecture de texte. LIONEL REICHARDT Yann-Mael Le Douarin Direction générale de l'offre de soins (DGOS) Nadia Simon Confédération des Syndicats Médicaux Français Île-de-France - CSMF IDF Nemanja Milenkovic Eric Fromentin Société Française d'Allergologie - SFA Isabelle Cambreleng Maiia Cegedim Santé Les "Grandes Tendances de la E-santé" Jérôme LELEU Interaction Healthcare Ariane Warlin Laetitia Hans Pauline Montabonnet Caroline Fouré Julien PITRAS ♦️David PETAUTON♦️ Guillaume CHARVET Dominique Pon Jean-Emmanuel Bibault Mostafa LASSIK Delphine PAGANO Claire Portefaix Vincent Bouvier Virginie Valentin Marie Pirotais Loic Chabanier Amelie Litrowski Marion Eymar Bertrand Fougère Romain Ganneau Coralie Baumard Dr Jean Louis Fraysse Dr Céline ORHOND Marie MORICE-MORAND Patrick Callier Jean-Baptiste Angeloglou Corinne Collignon Jean-Baptiste Ducasse Estelle Nicaud Steven Garnier Jean-Baptiste Lapeyrie Julie MESSIER Jean-Christophe Zerbini Antoine Tesniere Pierre Simon DOMINIQUE MANG Stanislas Niox-Chateau Guillaume de DURAT Thierry Garban Benoit Lequeux Rémy TESTON Chanfi MAOULIDA Frank DESVIGNES Arnault Chatel Sophie Guignier Thierry Picard Bruno Demay Annick Valentin-Smith Pierre-Yves COLIN Anne Buisson Didier MENNECIER 🩺 Robert Chu Karine Soulat 💚 Frédéric Collet Robin Bénard Laurent Mignon Emmanuelle Klein Catherine Hubert Claude Touche Adel Mebarki Celine Sportisse-Barbier Angela HIN Thibaud Guymard Gaëlle Multier - Ryouq Xavier Brochart Laurence Dardenne-Fontanille Emmanuelle Pierga Yasmine Achour Andre Darmon Thierry Kermorvant, MD Dahbia Agher David Sainati Stéphane OHAYON Barbara Mathian Ludivine Raffin Brice Bottégal Pascal BECACHE Fabien GUEZ Bernard castells Hela Ghariani David Ledru Nicolas Néaume Gildas AUFFRET Emilie Mercadal Guillaume Laguette eudes menager CEDRIC VILLEMINOT Frederic Jallat Florent Chapel Stéphane LAURENT Stéphane KIRCHE Zoltan Bus Carlos JAIME Jonathan Lotz Agence Régionale de Santé Grand Est Christelle Ratignier-Carbonneil CHR Metz-Thionville David Gruson Arnaud Vanneste Gaël Cinquetti Mickael Choplin Dominique Thirion pierre-jean guerra Prof. Jérôme SALOMON Ingrid Vallee Arnaud WILMET François BRAUN Franck Le Ouay Mariuca de Hillerin Jean-Philippe Bertocchio Manon Blanchetête MARCHAL PHILIPPE Stephane Ketelaer Nicolas Eiferman InterSystems France Sidney Golstein Frederique SAAS Isabelle LAFORGUE Stéphane Odent Jeremie Gras, MD Yves Lambotte Laure Baudiniere Gaillard Cécile Carron de la Carrière Delphine LALANDE 💊 Alexandre Unger Vincent Montet François BISSEGE Sandrine Degos Sonya Tamby Didier AMBROISE Jean-Christophe Steinbach Andries Demont Gersende BAUSSERON Francis Mambrini ÉIAS - École de l’intelligence artificielle en santé du CHUM - CHUM School of AI in Health IA Médicale Guillaume SUBLET Xavier SCHNEIDER Barbara Mathian Fabrice DENIS Institute for Smarthealth - INeS Jean-David Zeitoun Emmanuel Hirsch Remi SABATIER Maxime El Baz Ph.D Pascale GELIN Alain Toledano Magali BALAVOINE Sandrine SAINT-PIERRE MARLIN Paul-Henri DEPOORTERE Guillaume Marchand Sandrine LAUNOIS-ROLLINAT Damien LEGER Dr Abdel Latif EL HALLAK LEFEVRE Christian Vincent Attalin Marc SAPENE Pierre Alexis Geoffroy Ghassan FAYAD Alexandre Aranda Dr Samia TAHRAOUI Gauthier Brisson Manon Scherer Matthieu Brancher Vincent Puel Eric Couhet Madiha Ellaffi Clementine Besson 💤 Alexandre PLÉ Giovanna Marsico Julien FAVIER Alain Bouellat
Texte récupéré depuis la publication d’origine le 21 octobre 2026. Les informations sont à lire à leur date de publication. Les liens et médias d’origine se consultent sur LinkedIn.
Poursuivre avec la bibliothèque du média · Sources, traductions et démarche éditoriale.